


Cercare senza avversari: a tentoni e con l’euristica#
Chiedi al telefono la strada per una città a trecento chilometri e la risposta arriva in un istante. Eppure fra qui e là ci sono milioni di incroci, e le strade che li collegano sono ancora di più: se il telefono le provasse tutte, non finirebbe entro sera.
Non le prova tutte. Guarda quasi solo nella direzione giusta, e una parte del lavoro l’ha fatta prima che tu chiedessi, calcolando una volta per tutte i costi di certi percorsi. La prima metà del trucco è la ricerca vera e propria, e si capisce meglio dove nessuno rema contro: l’avversario arriva con i giochi, e cambia le regole.
Cercare a tentoni: due modi, e i loro difetti#
Prima di guardare nella direzione giusta bisogna sapere che cosa costa non guardarci. I due modi di esplorare un albero senza sapere niente si chiamano ricerca in ampiezza (breadth-first search) e ricerca in profondità (depth-first search), e la differenza sta tutta nell’ordine in cui si aprono i nodi. Aprire un nodo, o espanderlo, vuol dire guardare quali mosse ci sono nel suo stato e generare i nodi che ne escono.
Sei in un labirinto e cerchi l’uscita. Hai due strategie, e sono opposte.
In ampiezza: allaghi. È come se l’acqua entrasse da dove sei e avanzasse di un metro alla volta in tutti i corridoi insieme: fai un passo in ogni corridoio, poi torni indietro e fai il secondo passo in ogni corridoio, poi il terzo. Il vantaggio è enorme: quando l’acqua tocca l’uscita, sei sicuro che quella è la strada più corta, perché niente ha potuto arrivarci prima. Lo svantaggio pure: per allagare devi ricordarti tutti i punti bagnati, e sono tantissimi.
In profondità: scegli un corridoio e lo segui fino in fondo; se finisce nel muro torni all’ultimo bivio e prendi l’altro. È come tenere un filo srotolato dietro di sé: non devi ricordarti tutti i punti dove sei stato, solo il filo che hai alle spalle, e un filo lungo quanto sei sceso in profondità costa pochissimo rispetto ad allagare. In cambio la strada che trovi può essere ridicola, e non c’è nessun limite a quanto: ti fermi alla prima uscita che incontri, non alla più vicina, e se il primo corridoio gira per mezzo edificio prima di sbucare, quella è la tua strada. E se un corridoio prosegue e prosegue senza mai finire né chiudersi, tu lo segui e basta: non hai nessun motivo per tornare indietro, non ci torni mai, e il filo che ti stavi srotolando dietro cresce con te.
Lo stesso ti capita se quel corridoio gira in tondo e ti riporta a un bivio dove eri già stato: il filo non te lo dice, e tu ci giri dentro per sempre. Contro i giri in tondo basta un gesso: segni ogni bivio dove metti piede, e appena ritrovi un segno torni indietro. In un labirinto che da qualche parte finisce, l’uscita, se c’è, adesso la trovi; solo che i segni te li devi ricordare tutti, e la memoria che il filo ti faceva risparmiare hai ricominciato a pagarla.
Le due strategie si possono anche sposare. Giri col filo, ma con un tetto: un bivio soltanto, e se l’uscita non salta fuori torni all’inizio e rifai tutto con due, poi con tre. Rifare ogni volta i primi corridoi sembra uno spreco, e non lo è, perché i bivi vicini all’inizio sono pochissimi rispetto a quelli lontani. Se da ogni bivio ne partono dieci, ogni giro costa dieci volte quello prima: se l’ultimo costa mille passi, quelli prima ne sono costati cento, dieci e uno, centoundici in tutto, cioè circa un nono di mille. Rifarli costa quindi circa l’undici per cento di lavoro in più. In cambio ti tieni la memoria del filo e la garanzia dell’acqua: l’uscita che trovi è la più vicina, perché il giro prima, con un bivio in meno, era andato a vuoto.
Nessuna di queste sa niente di dove sia l’uscita. E il difetto vero è quello, non la memoria: cercano dappertutto con lo stesso impegno, anche nella direzione opposta a dove bisogna andare.
Le due strategie differiscono per la disciplina della frontiera, cioè dell’insieme dei nodi generati e non ancora espansi. In ampiezza è una coda (primo entrato, primo uscito), in profondità una pila (ultimo entrato, primo uscito), e da quella riga sola discendono tutte le proprietà.
ampiezza |
profondità |
|
|---|---|---|
trova sempre una soluzione? |
sì (se esiste, e \(b\) è finito) |
no (rami infiniti, cicli) |
è la più corta? |
sì, a costi uniformi |
no |
tempo |
\(O(b^d)\) |
\(O(b^m)\) |
memoria |
\(O(b^d)\) |
\(O(bm)\) |
dove \(b\) è il fattore di ramificazione, \(d\) la profondità della soluzione più vicina e \(m\) la profondità massima dell’albero. La tabella vale per la ricerca ad albero, cioè senza tenere memoria degli stati già visti: tenendola (che è quello che fa il programma del rompicapo) la ricerca in profondità diventa completa su spazi finiti, perché i cicli si riconoscono, ma si paga la memoria che si era risparmiata. La riga che decide, fra tempo e memoria, è quella della memoria: la ricerca in ampiezza tiene in memoria un intero livello, e un livello cresce come \(b^d\). È il vincolo che morde per primo, molto prima del tempo.
Le due si sposano nell’approfondimento iterativo: si fa una ricerca in profondità con un tetto di un passo, poi di due, poi di tre, fino a trovare la soluzione. Sembra uno spreco, perché i livelli alti si rigenerano ogni volta, e il conto dice che non lo è. I nodi a profondità \(j\) si generano una volta per ogni tetto da \(j\) a \(d\), cioè \(d - j + 1\) volte, quindi in tutto
di una visita sola fino a \(d\). Il rapporto \(N_{\text{iter}}/N\) cresce con \(d\) verso \(b/(b-1)\) e non lo raggiunge mai: con \(b = 10\) vuol dire al più l’undici per cento di lavoro in più. In cambio si tengono la memoria \(O(bd)\) della ricerca in profondità e le garanzie di quella in ampiezza, cioè la completezza con \(b\) finito e l’ottimalità quando i passi costano tutti uguale. Korf ha mostrato che fra le ricerche ad albero di crescita esponenziale è asintoticamente ottimo in tempo, in memoria e nel costo del cammino trovato [Kor85], e un programma di scacchi, CHESS 4.5, lo usava già nel 1977 per amministrare il tempo dell’orologio [RN20]. Quando lo spazio degli stati non entra in memoria e non si sa quanto sia lontana la soluzione, è la scelta di riferimento.
Il costo della ricerca a tentoni si misura su un problema abbastanza piccolo da poterlo percorrere tutto.
Un rompicapo con cui contare#
Il rompicapo delle otto tessere è una cornice di tre caselle per lato con otto tessere numerate e un buco. Una mossa fa scivolare nel buco una delle tessere che gli stanno accanto. I modi di disporre nove cose in nove caselle sono \(9! = 362\,880\) (il punto esclamativo si legge «fattoriale» e vuol dire \(9 \times 8 \times 7 \times \ldots \times 1\): nove scelte per la prima casella, otto per la seconda, e così via). Facendo scorrere le tessere, però, se ne raggiunge soltanto la metà, 181.440, e chi toglie dalla cornice due tessere e le rimette scambiate ha in mano un rompicapo che non si risolve più.
Il motivo è un invariante, una proprietà che nessuna mossa cambia. Una disposizione si rimette in ordine con una serie di scambi fra due cose alla volta, tessere o buco (le trasposizioni), e quanti scambi servono dipende da come si procede, ma il loro numero resta sempre pari oppure sempre dispari: è la parità della disposizione. Se la cornice si colora come una scacchiera, ogni mossa fa due cose insieme: scambia il buco con una tessera, e gira la parità; porta il buco su una casella dell’altro colore, e gira il colore. Nella disposizione ordinata gli scambi che servono sono zero, un numero pari, e il buco sta in un angolo, su una casella che chiamiamo bianca; da lì in poi parità pari e buco sul bianco vanno sempre insieme, come parità dispari e buco sul nero. Due tessere scambiate a mano girano la parità e lasciano il buco dov’è: l’accordo è rotto, e nessuna mossa lo rimette. Le disposizioni con l’accordo rotto sono esattamente la metà, perché a buco fermo quelle pari sono tante quante le dispari. Che tutte le altre si raggiungano, invece, l’invariante non lo dice: lo dice una visita completa a partire dalla disposizione ordinata.
Il programma del rompicapo fa prima questa visita, in ampiezza, e conta le posizioni che incontra. Poi cerca la soluzione aprendo gli stati uno alla volta, e sceglie ogni volta quello che gli sembra più promettente, cioè quello per cui è più piccola la somma fra i passi già fatti e una stima di quelli che restano. La stima, per adesso, è messa a zero: il programma non sa niente di dove sia la meta, ed è costretto a guardarsi intorno in tutte le direzioni allo stesso modo.
import heapq
from collections import deque

META = (1, 2, 3, 4, 5, 6, 7, 8, 0)
PARTENZA = (7, 2, 4, 5, 0, 6, 8, 3, 1)   # 0 e' la casella vuota


def mosse(s):
    """Gli stati raggiungibili spostando una tessera nella casella vuota."""
    v = s.index(0)
    r, c = divmod(v, 3)
    for dr, dc in ((-1, 0), (1, 0), (0, -1), (0, 1)):
        nr, nc = r + dr, c + dc
        if 0 <= nr < 3 and 0 <= nc < 3:
            n = nr * 3 + nc
            t = list(s)
            t[v], t[n] = t[n], t[v]
            yield tuple(t)


visti, da_visitare = {META}, deque([META])      # la visita in ampiezza
while da_visitare:
    for t in mosse(da_visitare.popleft()):
        if t not in visti:
            visti.add(t)
            da_visitare.append(t)
print(f"posizioni raggiungibili dalla disposizione ordinata: {len(visti)}")


def cerca(stima):
    """Apre sempre lo stato con (passi fatti + stima di quelli che restano)
    piu' piccolo. Restituisce la lunghezza della soluzione e quanti stati
    ha dovuto guardare per trovarla."""
    # a somma pari esce per primo chi ha fatto meno passi: lo dice la tupla,
    # ed e' una scelta: cambiarla cambia quanti stati si aprono
    coda = [(stima(PARTENZA), 0, PARTENZA)]
    costo = {PARTENZA: 0}
    guardati = 0
    while coda:
        _, fatti, s = heapq.heappop(coda)
        if s == META:
            return fatti, guardati
        if fatti > costo[s]:          # gia' raggiunto per una strada migliore
            continue
        guardati += 1
        for t in mosse(s):
            if fatti + 1 < costo.get(t, 10**9):
                costo[t] = fatti + 1
                heapq.heappush(coda, (fatti + 1 + stima(t), fatti + 1, t))
    raise AssertionError("nessuna soluzione")


passi, senza_stima = cerca(lambda s: 0)
print(f"senza nessuna stima:  {passi} mosse, {senza_stima} stati guardati")
posizioni raggiungibili dalla disposizione ordinata: 181440
senza nessuna stima:  20 mosse, 48389 stati guardati
Le posizioni raggiungibili sono proprio la metà di \(9!\). Venti mosse di soluzione, e per trovarle ne sono state esaminate quarantottomila e passa: più di un quarto delle posizioni che questo rompicapo può raggiungere. Con la stima a zero l’algoritmo apre sempre lo stato più vicino alla partenza, e quindi si allarga in tutte le direzioni allo stesso modo, esattamente come la ricerca in ampiezza. Non sbaglia mai la risposta, e paga carissimo il non sapere dove sta andando.
La stima di quanto manca#
Quello che cambia di più le proporzioni è dare alla ricerca un modo di indovinare, guardando uno stato, quanto lavoro resta da lì alla fine: un fiuto, che non garantisce niente ma dice da che parte guardare per primo.
Quel fiuto si chiama euristica, parola greca per «che aiuta a trovare», ed è il nome che in informatica si dà a una regola pratica, non garantita, che indirizza la ricerca. La proprietà che le serve ha anch’essa un nome: un’euristica si dice ammissibile quando non esagera mai, cioè quando il lavoro che stima non supera mai quello che serve davvero. E il programma del rompicapo, che apre sempre lo stato con la somma più piccola fra i passi già fatti e la stima di quelli che restano, esegue l’algoritmo A* (si legge «a stella»), che ha una data e tre autori: 1968, Peter Hart, Nils Nilsson e Bertram Raphael [HNR68].
In una città che non conosci c’è la casa di un amico, e sai solo che sta vicino a una torre che dal tuo incrocio si vede. Quali strade ci portino non lo sai, né se sono a senso unico. Sai la direzione, e i metri in linea d’aria.
Puntare alla torre a ogni incrocio non funziona. Quando va bene arrivi per un giro più lungo del necessario; quando va male finisci davanti a un muro, con la torre dall’altra parte, e le altre strade le hai lasciate al primo bivio.
Allora tiri fuori un foglio e tieni aperte più strade insieme. Accanto a ogni punto raggiunto scrivi due numeri, tutti e due in metri: quelli che hai già camminato per arrivarci, e quelli che restano in linea d’aria. Poi allunghi di un isolato la strada con la somma più piccola, e solo quella.
La somma, non uno dei due numeri. Coi soli metri camminati ti allargheresti in tondo come l’acqua del labirinto; coi soli metri che restano ricadresti nel muro di prima. Con la somma i quartieri dalla parte opposta restano bianchi sul foglio, e la strada corta che partiva male non ti sfugge. Se hai fretta puoi contare due volte i metri che restano: allunghi meno strade, arrivi prima, e la strada che trovi non è mai più lunga del doppio della più corta.
Una riga del foglio tocca la casa dell’amico, e tu non ti fermi. Aspetti che venga il suo turno, cioè che sia la sua somma la più piccola. Chi si ferma alla prima strada che arriva porta a casa quella, e più giù nel foglio ce n’era una più corta.
Aspettando il turno arrivi per la strada più corta perché la stima, quei metri in linea d’aria, non è mai più dei metri veri. Le strade girano, la linea d’aria no, e non capita che dica «due chilometri» dove la strada ne fa uno e mezzo. Adesso uno al bar ti dice dieci chilometri dove ce ne sono due. La somma di quella strada diventa pessima, non la allunghi più, e all’amico ci arrivi da un’altra parte. Nemmeno te ne accorgi: sei arrivato, la strada c’era, ed era più lunga del necessario. Sbagliare per difetto costa tempo, sbagliare per eccesso costa la strada giusta.
Certe volte capiti su un incrocio già scritto, con meno metri camminati della volta prima. Cancelli il numero vecchio, e quell’incrocio torna in gioco. Su un incrocio da cui sei già ripartito, invece, non capita, e il motivo sta ancora nella linea d’aria: camminando cento metri si accorcia al massimo di cento, quindi lungo una strada la somma non scende mai. Se a un incrocio portasse una via più corta di quella con cui ci sei arrivato, un pezzo di quella via sarebbe ancora sul foglio, in attesa; e siccome lungo una via la somma non scende, quel pezzo avrebbe una somma più piccola, e il turno sarebbe toccato prima a lui. Quando tocca a un incrocio, quindi, ci sei già arrivato per la strada più corta.
La regola dei cento metri, però, può cadere anche con una stima che non esagera mai. Se la stima salta, per esempio la linea d’aria a un incrocio e zero a quello accanto, un punto da cui eri già ripartito può tornare in gioco davvero, e chi lo dà per chiuso porta a casa una strada più lunga.
Il conto lo paga il foglio, dove ogni incrocio aperto resta scritto per sempre. Per una città basta, per le strade di un paese intero servirebbe un magazzino. Allora lasci il foglio e riprendi il filo del labirinto, con un tetto sulla somma, mettiamo tre chilometri: segui una strada, e appena la sua somma supera il tetto torni indietro, segnandoti a quanto era arrivata. Se la casa non salta fuori, guardi gli sforamenti segnati, per esempio tre chilometri e due, tre e mezzo e quattro: il tetto nuovo è il più piccolo, tre e due, e si riparte da capo. Un tetto di quattro farebbe passare per buona la prima casa che capita sotto i quattro, che non è detto sia la più vicina; alzato di quel minimo, invece, la strada che trovi resta la più corta, per la stessa ragione del labirinto: il giro prima, col tetto più basso, era andato a vuoto. Questa versione col filo ha un nome che è una sigla, IDA*.
Si introduce una funzione \(h(n) \ge 0\), l’euristica, che stima il costo del cammino ottimo da \(n\) alla meta, e si combina con il costo già pagato \(g(n)\):
dove \(g(n)\) è il costo del cammino trovato finora dalla partenza a \(n\) e \(f(n)\) è quindi la stima del costo totale del miglior cammino che passa per \(n\). Espandere sempre il nodo con \(f\) minimo è A*. Con \(h \equiv 0\) si riduce alla ricerca a costo uniforme, cioè al caso con la stima a zero, che è poi l’algoritmo di Dijkstra con in più un test di arrivo. È la ricerca a costo uniforme, e non quella in ampiezza, a restituire il cammino più economico quando i passi costano diversamente: è completa e ottima se ogni passo costa almeno un \(\varepsilon > 0\) (con passi a costo nullo può girare per sempre su un ciclo gratuito), e costa \(O(b^{1+\lfloor C^*/\varepsilon \rfloor})\) in tempo e in memoria, dove \(C^*\) è il costo della soluzione ottima: con passi piccoli rispetto a \(C^*\) è molto più di \(b^d\) [RN20].
All’altro estremo, con la sola stima, cioè \(f(n) = h(n)\), si ha la ricerca best-first golosa (greedy best-first search): punta dritta alla meta e, quando la stima è buona, apre pochissimo, ma non è ottima, e nella versione ad albero non è nemmeno completa, perché un minimo locale della stima la tiene in trappola. In mezzo sta A* pesato [Poh70], con \(f(n) = g(n) + w\,h(n)\) e \(w > 1\): con \(h\) ammissibile la soluzione trovata costa al più \(w\,C^*\), in pratica spesso molto meno, e i nodi aperti calano di molto. È la strada quando un’euristica ammissibile abbastanza informativa non c’è, o quando una buona soluzione subito vale più di una ottima tardi [RN20].
Quanto A* faccia meglio della ricerca a costo uniforme si misura col fattore di ramificazione effettivo \(b^*\): la ramificazione che dovrebbe avere un albero uniforme profondo \(d\) per contenere \(N + 1\) nodi, dove \(N\) è il numero di nodi che la ricerca ha aperto. È cioè la radice di
La misura l’ha proposta Nilsson; Russell e Norvig mettono al posto di \(N\) i nodi generati, e ottengono valori un poco più alti [RN20]. Sul rompicapo delle otto tessere, con \(d = 20\), vale circa \(1{,}64\) senza stima, \(1{,}42\) con le tessere fuori posto e \(1{,}22\) con la distanza a isolati: li stampa il conto che confronta le due stime. Con un’euristica consistente A* è anche ottimamente efficiente [DP85]: ogni algoritmo che estende cammini dalla radice, usa la stessa euristica e garantisce una soluzione ottima deve aprire tutti i nodi con \(f(n) < C^*\), perché ciascuno potrebbe stare su un cammino ottimo, e sono i nodi che A* apre. Non per questo A* smette di essere esponenziale: quei nodi possono essere esponenzialmente tanti.
Il prezzo, che la tabella di ampiezza e profondità non dice, è scomodo: A* tiene in memoria tutti i nodi generati, esattamente come la ricerca in ampiezza. Riduce enormemente quanti ne genera, e questo è tutto il guadagno, ma la memoria resta il vincolo che morde per primo. Sul rompicapo delle otto tessere non si vede; su quello delle quindici, che di posizioni ne ha diecimila miliardi, sì, e la via d’uscita è sposare A* con l’approfondimento iterativo, tenendo un tetto sul valore di \(f\) invece che sulla profondità. Il tetto non si alza a piacere: il successivo è il più piccolo \(f\) che ha sforato il precedente, e senza quella regola la visita restituisce la prima soluzione che sta sotto il tetto, che ottima non è. È l’IDA* di Richard Korf [Kor85], ed è stato il primo metodo di uso corrente a trovare, dentro limiti di tempo e di memoria praticabili, soluzioni ottime di istanze del quindici generate a caso, con una memoria che cresce come la profondità e non come il numero di nodi.
La proprietà che serve a \(h\) ha un nome: è ammissibile se non sovrastima mai, cioè se \(h(n) \le h^*(n)\) per ogni \(n\), dove \(h^*(n)\) è il costo vero del cammino ottimo da \(n\) alla meta. Un’euristica ammissibile è ottimista. E con un’euristica ammissibile A* restituisce una soluzione di costo minimo.
La ragione si dimostra in poche righe per un grafo a costi non negativi, chiarendo prima due dettagli che sembrano formalità e non lo sono. A* dichiara di aver finito quando estrae dalla frontiera uno stato finale, non quando lo genera: se bastasse generarlo, restituirebbe la prima soluzione che incontra, che non è la più corta. Fatta questa premessa, supponiamo che stia per restituire una soluzione peggiore di quella ottima, il cui costo è \(C^*\). Lungo il cammino ottimo, il primo nodo \(n\) che non è ancora stato espanso con il suo costo ottimo \(g^*(n)\), cioè con il costo del cammino ottimo dalla partenza a \(n\), sta sulla frontiera: il suo predecessore sul cammino lo è stato, e lo ha generato con \(g(n) = g^*(n)\). Per quel nodo vale quindi \(f(n) = g^*(n) + h(n) \le g^*(n) + h^*(n) = C^*\): un valore non superiore a \(C^*\), e quindi inferiore a quello della soluzione peggiore che stiamo per restituire. Ma allora A* avrebbe estratto \(n\) prima, perché estrae sempre il minimo. È la contraddizione che dimostra il risultato.
Il «primo non ancora espanso con il suo costo ottimo» porta tutto il peso
dell’argomento: appartenere al cammino ottimo non basta, bisogna esserci
arrivati percorrendolo, e solo per il primo di quei nodi questo è garantito
dal predecessore. Ed è il punto in cui si sbaglia, perché presuppone di poter
tornare su uno stato già aperto se salta fuori una strada più corta per
arrivarci: un nodo espanso la prima volta con un costo troppo alto deve poter
tornare sulla frontiera. Il programma del rompicapo lo fa (è la riga che
riscrive costo[t] e rimette lo stato in coda); una versione che marchiasse
gli stati come «fatti» e non ci tornasse più potrebbe, con un’euristica solo
ammissibile, restituire una soluzione peggiore di quella ottima, e lo fa
davvero: in fondo a questa stessa sezione, con una stima costruita apposta,
porta a casa ventidue mosse invece di venti.
Una proprietà leggermente più forte si chiama consistenza: \(h\) è consistente se per ogni nodo \(n\) e ogni suo successore \(n'\) ottenuto con l’azione \(a\) vale
che è una disuguaglianza triangolare: la stima da qui non può superare il costo di un passo più la stima da lì. Ogni euristica consistente che valga zero sugli stati finali è anche ammissibile, e non viceversa; la condizione sugli stati finali serve davvero, perché \(h \equiv 5\) soddisfa la disuguaglianza triangolare su qualunque grafo a costi non negativi e ammissibile non è.
In cambio la consistenza garantisce proprio ciò che manca
sopra: i valori di \(f\) non diminuiscono mai lungo un cammino, perché passando
da \(n\) a un successore \(n'\) si ha
\(f(n') = g(n) + c(n, a, n') + h(n') \ge g(n) + h(n) = f(n)\). Ne segue che la
prima estrazione di uno stato è ottima. Se \(n\) venisse estratto con
\(g(n) > g^*(n)\), sul cammino ottimo verso \(n\) ci sarebbe un primo nodo \(n'\)
non ancora espanso con il suo costo ottimo, sulla frontiera con
\(g(n') = g^*(n')\), e per la monotonia di \(f\) lungo quel cammino
\(f(n') \le g^*(n) + h(n) < g(n) + h(n) = f(n)\): A* avrebbe estratto \(n'\)
prima di \(n\). Marcare uno stato come fatto alla prima estrazione e non
tornarci più, allora, è lecito. La parola esatta è estratto, non
raggiunto. Uno stato si può generare per una strada pessima molto prima di
generarlo per quella buona (succede anche con \(h \equiv 0\), che è consistente
ed è l’euristica della ricerca a costo uniforme), e chiudere uno stato alla
prima generazione può restituire soluzioni peggiori dell’ottimo, e basta che
succeda una volta perché la garanzia non ci sia più. La riga che riscrive
costo[t] esiste esattamente per questo. Sul rompicapo non scatta mai, ma non
basta che ogni mossa costi uno: su un grafo qualunque a costi unitari, anche
con un’euristica consistente, uno stato si può generare prima da un
predecessore con \(g\) più alto e poi da uno con \(g\) più basso, quando i due
differiscono di un passo in \(g\) e di due nella stima. Sul rompicapo lo
impedisce la forma del grafo: ogni mossa porta il buco su una casella
dell’altro colore, quindi il grafo degli stati è bipartito e due strade verso
lo stesso stato differiscono di un numero pari di passi; e a parità di \(f\) la
tupla fa uscire per primo chi ne ha fatti meno. A far scattare la riga sono i
passi che costano diversamente e i grafi con cicli dispari: è il caso generale
che la riga difende.
Le due euristiche del rompicapo sono tutte e due consistenti, e valgono zero sulla configurazione finale.
La consistenza decide anche quale fra due euristiche convenga. Se \(h_1\) e \(h_2\) sono consistenti e \(h_2(n) \ge h_1(n)\) per ogni \(n\), si dice che \(h_2\) domina \(h_1\), e A* con \(h_2\) non apre mai un nodo che A* con \(h_1\) non apra, salvo quelli con \(f(n) = C^*\), su cui decide il criterio con cui si rompono i pari. Infatti con un’euristica consistente A* apre certamente ogni nodo con \(g^*(n) + h(n) < C^*\) (lungo il cammino ottimo verso di lui \(f\) resta sotto \(C^*\), e la prima estrazione è ottima) e nessuno con \(g^*(n) + h(n) > C^*\); e l’insieme dei nodi con \(h_2(n) < C^* - g^*(n)\) sta dentro quello dei nodi con \(h_1(n) < C^* - g^*(n)\). Con la sola ammissibilità l’argomento cade: un nodo con \(g^*(n) + h(n) < C^*\) può restare chiuso, se la strada per arrivarci passa da nodi con \(f > C^*\).
A* sta, con l’asterisco o senza, dentro quasi tutto ciò che cerca un percorso: i robot che attraversano una stanza, i personaggi di videogioco che aggirano un muro, e i navigatori stradali, che lo affiancano ai costi calcolati in anticipo, perché da solo, su una rete di milioni di incroci, non basterebbe.
Le due euristiche classiche per il rompicapo delle otto tessere si ricavano nello stesso modo, che è uno dei principali per inventarne una: si prende il problema e gli si tolgono delle regole. Nel rompicapo vero una tessera si può spostare solo in una casella adiacente e solo se quella casella è vuota. Se si cancella la seconda regola, una tessera può andare in qualunque casella adiacente, e il costo per rimettere tutto a posto è la somma di quanto ciascuna tessera dista dal suo posto contando i passi in orizzontale e in verticale: una tessera che sta due colonne e una riga lontano dal suo posto conta tre. Si chiama distanza a isolati, e nei testi si trova più spesso col nome inglese di distanza di Manhattan, che è la stessa cosa, perché è il modo in cui si contano i metri in una città a scacchiera, dove non si taglia in diagonale. Se si cancellano tutt’e due, una tessera vola dove vuole in una mossa, e il costo è semplicemente quante tessere sono fuori posto. Sono le due stime che il programma mette a confronto.
La garanzia è netta: il costo esatto di un problema con meno regole non può mai superare quello del problema vero, perché tutto quello che si poteva fare prima si può fare ancora, e magari qualcosa in più. Quindi un problema alleggerito, risolto esattamente, dà sempre un numero che sta sotto (o al più pari) a quello vero: è cioè un’euristica ammissibile per costruzione, e non c’è bisogno di verificarlo caso per caso. Lo stesso argomento dà anche una proprietà più forte, la consistenza: a ogni passo la stima non cala più di quanto il passo costa, come la linea d’aria, che camminando cento metri si accorcia al massimo di cento. Il costo esatto di un problema la rispetta in quel problema, perché arrivare in due tappe non può costare meno che andarci diritti (è la disuguaglianza triangolare); e siccome ogni mossa del problema vero è anche una mossa di quello alleggerito, e non costa di meno, la proprietà si trasporta ai passi veri. Il rilassamento serve, però, solo se il problema alleggerito si risolve senza cercare: qui basta sommare, tessera per tessera, un conto di passi, e la stima costa poco a ogni stato che la ricerca guarda.
Togliere regole non è l’unico modo di costruire una stima che non esagera. Il massimo fra più stime che non esagerano non esagera nemmeno lui, e vale almeno quanto ciascuna; e una tabella preparata in anticipo, un pattern database, tiene il costo esatto di un pezzo del problema, per esempio di poche tessere con le altre lasciate indistinte, e lo usa come stima. Sul rompicapo delle quindici tessere, con tabelle costruite in modo da potersi sommare, i nodi generati scendono di un fattore diecimila rispetto alla distanza a isolati [RN20].
def fuori_posto(s):
    """Quante tessere non sono al loro posto (la casella vuota non conta)."""
    return sum(1 for i, v in enumerate(s) if v and v != META[i])


def a_isolati(s):
    """Per ogni tessera, di quanti passi in orizzontale e in verticale
    e' lontana dal suo posto."""
    d = 0
    for i, v in enumerate(s):
        if v:
            g = META.index(v)
            d += abs(i // 3 - g // 3) + abs(i % 3 - g % 3)
    return d


def fattore_effettivo(aperti, d):
    """La b per cui un albero uniforme profondo d ha aperti + 1 nodi, cioè
    1 + b + b**2 + ... + b**d = aperti + 1, trovata per bisezione."""
    basso, alto = 1.0, 10.0
    for _ in range(60):
        b = (basso + alto) / 2
        if sum(b ** i for i in range(d + 1)) < aperti + 1:
            basso = b
        else:
            alto = b
    return basso


risultati = {"nessuna stima": (passi, senza_stima)}
for nome, stima in (("tessere fuori posto", fuori_posto),
                    ("distanza a isolati", a_isolati)):
    risultati[nome] = cerca(stima)
    passi, guardati = risultati[nome]
    print(f"{nome:22} {passi} mosse, {guardati:5d} stati guardati"
          f"   ({senza_stima / guardati:5.1f} volte meno)")
print("fattore di ramificazione effettivo:")
for nome, (passi, guardati) in risultati.items():
    print(f"  {nome:20} b* = {fattore_effettivo(guardati, passi):.2f}")
tessere fuori posto    20 mosse,  3666 stati guardati   ( 13.2 volte meno)
distanza a isolati     20 mosse,   282 stati guardati   (171.6 volte meno)
fattore di ramificazione effettivo:
  nessuna stima        b* = 1.64
  tessere fuori posto  b* = 1.42
  distanza a isolati   b* = 1.22
La risposta non cambia: venti mosse in tutti e tre i casi, perché tutte e tre le stime sono ottimiste e quindi nessuna fa sbagliare strada. Cambia solo quanto si guarda: quarantottomila stati senza stima, tremilaseicento con quella grossolana, duecentottantadue con quella più fine. Il fattore di ramificazione effettivo dice la stessa cosa con un numero solo: è quanti figli dovrebbe avere ogni nodo di un albero regolare profondo venti per contenere tanti stati quanti ne sono stati guardati, e scende da 1,64 a 1,22.
I conteggi non dicono dove siano finite le posizioni guardate, ed è la parte che spiega il resto. Si può disegnare: ogni posizione aperta si mette su un piano, in orizzontale i passi già fatti per arrivarci e in verticale la distanza a isolati che le resta (Fig. 12.2). Il numero in verticale è lo stesso nei due riquadri, anche in quello della ricerca senza stima: quello che cambia è soltanto se l’algoritmo lo usa.

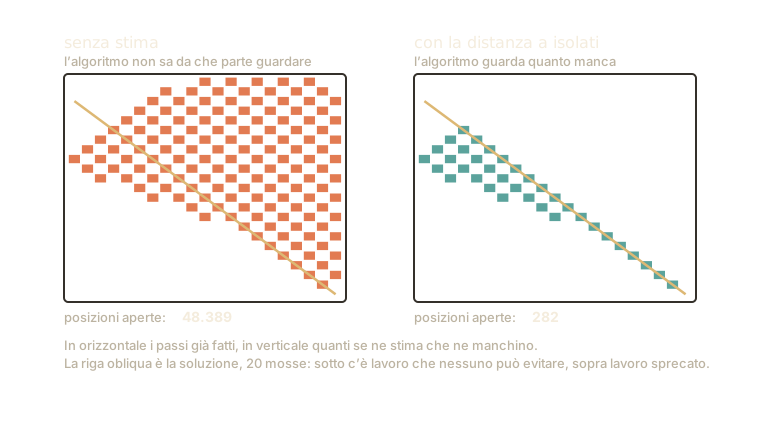
Fig. 12.2 La stessa ricerca, sullo stesso rompicapo, senza e con la stima. La riga obliqua è la soluzione, cioè la fila dei punti in cui passi fatti e passi stimati sommano a venti, quante sono le mosse della strada giusta: per una posizione che sta sopra, i passi già fatti più quelli stimati superano già la lunghezza della soluzione intera, e aprirla è tempo perso. Senza la stima la ricerca ci finisce di continuo; con la stima non ci mette piede, ed è proprio la garanzia che A* dà.#
La stima non fa guardare un po’ meno dappertutto: impedisce alla ricerca di salire sopra quella riga. Senza la stima l’algoritmo confronta i soli passi fatti, non c’è nessuna riga da non superare, e ogni posizione vale quanto un’altra alla stessa distanza dalla partenza.
Il confronto fra le due stime ha una regola sola, che si legge nelle definizioni: la distanza a isolati vale sempre almeno quanto il numero di tessere fuori posto, perché una tessera fuori posto dista almeno un passo da dove dovrebbe stare. Si dice che la prima domina la seconda, e quando tutte e due sono consistenti, come qui, A* con la stima che domina non apre mai più stati dell’altra, a meno dei pari. Gli stati che è costretto ad aprire sono quelli per cui i passi fatti più la stima stanno sotto il costo della soluzione: finché quella somma sta sotto non c’è modo di escludere che di là passi una strada più corta, e l’algoritmo deve andarci a guardare, mentre alzare la stima restringe quell’insieme. Cercare una buona euristica vuol dire cercare la stima più alta che non superi mai il vero e che si calcoli in fretta: la stima perfetta, la distanza vera, farebbe aprire soltanto gli stati che stanno su una strada più corta, ma calcolarla vorrebbe dire aver già risolto il problema.
Resta da vedere che cosa si guadagna con la consistenza, e lo si vede togliendola. La stima a salti vale la distanza a isolati quando le tessere fuori posto sono in numero pari, e zero quando sono dispari: non esagera mai, perché non supera la distanza a isolati, ma fra due posizioni vicine può saltare da zero a una ventina di passi, e consistente non è. Il conto rifà la ricerca con due interruttori: se uno stato già aperto si può riaprire quando salta fuori una strada più corta, e chi esce per primo dalla coda a parità di somma.
def cerca_variante(stima, riapre=True, verso_la_meta=False):
    """Come cerca, con due interruttori: se uno stato gia' aperto si puo'
    riaprire, e chi esce per primo a parita' di somma (con verso_la_meta
    chi ha fatto piu' passi, altrimenti chi ne ha fatti meno)."""
    segno = -1 if verso_la_meta else 1
    coda = [(stima(PARTENZA), 0, PARTENZA)]
    costo, chiusi, guardati = {PARTENZA: 0}, set(), 0
    while coda:
        _, chiave, s = heapq.heappop(coda)
        fatti = segno * chiave
        if s == META:
            return fatti, guardati
        if fatti > costo[s] or s in chiusi:
            continue
        guardati += 1
        if not riapre:
            chiusi.add(s)               # aperto una volta, chiuso per sempre
        for t in mosse(s):
            if t not in chiusi and fatti + 1 < costo.get(t, 10**9):
                costo[t] = fatti + 1
                heapq.heappush(coda, (fatti + 1 + stima(t),
                                      segno * (fatti + 1), t))
    raise AssertionError("nessuna soluzione")


def a_salti(s):
    """La distanza a isolati se le tessere fuori posto sono in numero pari,
    zero altrimenti: non esagera mai, ma salta."""
    return a_isolati(s) if fuori_posto(s) % 2 == 0 else 0


for nome, stima in (("distanza a isolati", a_isolati),
                    ("stima a salti", a_salti)):
    for riapre in (True, False):
        passi, guardati = cerca_variante(stima, riapre=riapre)
        print(f"{nome:18} {'riapre' if riapre else 'non riapre':10} "
              f"{passi} mosse, {guardati:5d} stati guardati")
print("a somma pari esce per primo chi ha fatto più passi:")
for nome, stima in (("tessere fuori posto", fuori_posto),
                    ("distanza a isolati", a_isolati)):
    passi, guardati = cerca_variante(stima, verso_la_meta=True)
    print(f"  {nome:20} {passi} mosse, {guardati:5d} stati guardati")
distanza a isolati riapre     20 mosse,   282 stati guardati
distanza a isolati non riapre 20 mosse,   282 stati guardati
stima a salti      riapre     20 mosse,  1804 stati guardati
stima a salti      non riapre 22 mosse,  2880 stati guardati
a somma pari esce per primo chi ha fatto più passi:
  tessere fuori posto  20 mosse,  2312 stati guardati
  distanza a isolati   20 mosse,    93 stati guardati
Con la distanza a isolati, che è consistente, chiudere gli stati alla prima estrazione non costa niente. Con la stima a salti, chi riapre trova le venti mosse, e chi chiude ne porta a casa ventidue: qualche stato è stato chiuso quando ci si era arrivati per una strada più lunga, e da chiuso non si corregge più. Le ultime righe dicono un’altra cosa, che i conteggi di prima non facevano vedere: a parità di somma, decidere chi esce per primo cambia di molto quanto si guarda. Il programma del rompicapo fa uscire chi ha fatto meno passi; facendo uscire chi ne ha fatti di più, cioè chi è più vicino alla meta, gli stati guardati scendono da 3.666 a 2.312 con le tessere fuori posto e da 282 a 93 con la distanza a isolati, sempre con venti mosse.
Da ricordare
Cercare a tentoni si può fare in due modi: allagando il labirinto un metro alla volta (la ricerca in ampiezza: si trova la strada più corta, e si consuma una memoria enorme) oppure seguendo un corridoio fino in fondo con un filo dietro (la ricerca in profondità: il filo costa pochissimo, la strada trovata può essere assurda, e dove i corridoi girano in tondo non si esce più finché non si segnano i bivi già visti, cioè finché non si ricomincia a pagare la memoria risparmiata).
I due si sposano girando col filo, ma con un tetto che si alza a ogni giro. Rifare ogni volta i primi metri costa poco, perché i bivi vicini all’inizio sono pochissimi rispetto a quelli lontani, e in cambio si tengono la memoria del filo e la garanzia dell’acqua.
Il difetto vero del cercare a tentoni è che si cerca dappertutto con lo stesso impegno, anche dalla parte sbagliata; la memoria viene dopo.
La cosa che cambia di più le proporzioni è una stima di quanto manca, un’euristica: la distanza in linea d’aria dalla torre vicino a casa dell’amico. Non dice quale strada prendere, dice solo da che parte guardare per primo. A* tiene aperte più strade e allunga sempre quella in cui i metri fatti più la stima danno la somma più piccola; quando il foglio non basta, IDA* fa lo stesso col filo e un tetto sulla somma.
La stima deve stare sotto al vero, mai sopra, e allora si dice ammissibile. Se sbaglia per difetto si guarda qualcosa di troppo; se sbaglia per eccesso si scarta la strada buona e si arriva più lunghi, senza nemmeno accorgersene. E se salta da un incrocio a quello accanto, chi non torna mai sui propri passi può arrivare più lungo anche con una stima che non esagera.
Una stima si inventa togliendo regole al problema: risolto esattamente, un problema con meno regole non può mai costare più di quello vero (al massimo costa uguale), quindi la sua soluzione è automaticamente una stima che non esagera.
Sul rompicapo delle otto tessere: senza stima 48.389 posizioni guardate, con la stima grossolana 3.666, con quella fine 282. E la risposta è la stessa tutte e tre le volte, venti mosse.
Da ricordare
Ampiezza e profondità differiscono per la disciplina della frontiera (coda o pila). L’ampiezza è completa e ottima a costi uniformi ma costa \(O(b^d)\) di memoria, che è il vincolo che morde per primo; la profondità costa \(O(bm)\) ma non è né completa né ottima. L’approfondimento iterativo le unisce pagando solo un fattore \(b/(b-1)\) di lavoro in più, con memoria \(O(bd)\) [Kor85].
A* [HNR68] espande il nodo di \(f(n) = g(n) + h(n)\) minimo. Con \(h\) ammissibile (\(h \le h^*\), cioè ottimista) restituisce una soluzione di costo minimo, purché si possa tornare su uno stato già aperto quando salta fuori una strada più corta per arrivarci; con \(h\) consistente (\(h(n) \le c(n,a,n') + h(n')\), disuguaglianza triangolare) i valori di \(f\) non decrescono lungo un cammino e ogni stato viene estratto dalla frontiera in modo ottimo la prima volta (estratto, non generato: per una strada pessima lo si genera anche molto prima). Con un’euristica ammissibile e non consistente, chiudere gli stati alla prima estrazione dà sul rompicapo ventidue mosse invece di venti.
Con \(f = h\) si ha la ricerca golosa, che non è ottima e ad albero nemmeno completa; con \(f = g + w\,h\) e \(w > 1\), A* pesato restituisce soluzioni di costo al più \(w\,C^*\). IDA* tiene un tetto su \(f\) al posto della frontiera, e la memoria cresce come la profondità.
Le euristiche ammissibili si costruiscono rilassando il problema: il costo esatto di un problema con vincoli in meno è un limite inferiore a quello del problema vero, quindi è ammissibile per costruzione, e serve se il problema rilassato si risolve senza ricerca. Le due del rompicapo (tessere fuori posto, distanza a isolati) sono i rilassamenti che cancellano rispettivamente due vincoli e uno.
Fra due euristiche consistenti, quella con valori sempre maggiori domina l’altra, e A* con la dominante non espande mai più nodi dell’altra (con l’eccezione dei nodi a \(f = C^*\), dove decide il criterio con cui si rompono i pari). L’ipotesi è la consistenza e non la sola ammissibilità, perché la dimostrazione passa per «ogni nodo con \(f(n) < C^*\) viene certamente espanso», che vale sotto consistenza. Sul rompicapo delle otto tessere: 48.389 nodi con \(h \equiv 0\), 3.666 con le tessere fuori posto, 282 con la distanza a isolati, a parità di soluzione ottima (20 mosse).
Tutto questo vale finché il mondo sta fermo mentre ci pensiamo. Il navigatore può permettersi di calcolare la strada intera fino in fondo perché la strada, mentre lui calcola, non cambia idea. Quando si gioca contro qualcuno, invece, dall’altra parte del tavolo c’è qualcuno che sceglie anche lui, e sceglie apposta il ramo che a noi conviene meno.