


Sistemi multi-agente: molti che decidono#
Chi attraversa Roma in un pomeriggio d’inverno lo ha visto almeno una volta: poco prima del tramonto migliaia di storni arrivano dalla campagna e sopra gli alberi del posatoio disegnano forme che si allungano, si piegano e tornano compatte. Per decenni quello spettacolo è stato materia di stupore, non di misura: nessuno sapeva dire che cosa guardi un singolo storno mentre vira, perché nessuno era riuscito a seguire un uccello alla volta dentro una nuvola di migliaia.
A provarci, fra il dicembre 2005 e il febbraio 2006, è stato un gruppo di fisici dei sistemi complessi (CNR-INFM, Sapienza, Istituto Superiore di Sanità) dentro il progetto europeo StarFlag. Il lavoro sul campo lo guidava Andrea Cavagna; l’algoritmo con cui gli uccelli vennero riconosciuti da un’immagine all’altra lo disegnarono lui e Irene Giardina, e a scriverne il codice fu Massimiliano Viale; fra i dodici che firmarono il risultato compaiono anche Nicola Cabibbo e Giorgio Parisi, che nel 2021 avrebbe ricevuto metà del Nobel per la fisica per avere scoperto come il disordine e le fluttuazioni (le piccole variazioni casuali attorno al valore medio) si intreccino nei sistemi fisici, dalla scala atomica a quella planetaria.
Il laboratorio era la terrazza di Palazzo Massimo, al Museo Nazionale Romano, che guarda gli alberi del posatoio nella piazza davanti alla stazione Termini. Lassù, trenta metri sopra la strada, montarono tre postazioni fotografiche che scattavano tutte nello stesso istante: due lontane venticinque metri l’una dall’altra, la terza a soli due metri e mezzo da una delle prime due. Volevano dieci fotogrammi al secondo, ma oltre i cinque le loro macchine non riuscivano più a scattare tutte nello stesso istante. Su ogni postazione ne misero allora due, sei macchine in tutto, ciascuna a cinque scatti al secondo, e gli scatti dell’una cadevano esattamente a metà fra quelli dell’altra.
Due fotografie scattate nello stesso istante bastano a dire dove sta un uccello nello spazio, con la stessa geometria con cui due occhi ricavano la profondità. La terza postazione serve ad altro, e serve alla cosa che finora aveva reso lo spettacolo impossibile da misurare: capire quale puntino di una foto sia lo stesso uccello di quale puntino dell’altra, quando i puntini sono migliaia e si somigliano tutti. Fra le due postazioni lontane l’algoritmo riusciva ad abbinare un uccello su cinque, troppo pochi; fra due vicine, che vedono quasi la stessa scena, nove su dieci. Ma due macchine vicine sono come due occhi quasi sovrapposti, e della profondità misurano poco: a misurarla bene serve la coppia lontana. Ecco allora a che cosa serve la terza: gli abbinamenti si fanno fra le due vicine, dove sono facili, e la geometria delle tre viste li trasferisce sulla coppia lontana. Vennero così ricostruiti in tre dimensioni dieci stormi, ciascuno ripreso per qualche secondo, e il più numeroso arrivava a 2600 individui.
Il risultato, pubblicato nel 2008 sulla rivista dell’Accademia delle scienze statunitense, PNAS [BCC+08], è di quelli che cambiano la domanda. Quasi tutti i modelli davano per scontato che ogni uccello reagisse ai compagni entro un certo raggio, mettiamo due metri: chi sta dentro conta, chi sta fuori no. È una regola metrica, cioè fatta di metri. Anche i modelli che contavano i vicini invece di misurarli continuavano a pesare di più i vicini e di meno i lontani, e così la distanza in metri rientrava nella regola.
I dati di Roma dicono altro. Ogni storno interagisce con un numero circa fisso di vicini, sei o sette (la media sui dieci stormi è sei e mezzo), comunque siano lontani. Lo si vede confrontando gli stormi fra loro: dentro uno stesso raggio il più fitto dei dieci contiene dieci volte gli uccelli del più rado, e se la regola fosse in metri, nel primo ogni storno avrebbe dieci volte i compagni con cui interagire; invece ne ha sei o sette nell’uno e nell’altro. La distanza che governa lo stormo è quindi topologica, e la parola qui vuol dire soltanto questo: conta il numero d’ordine del vicino (il primo, il secondo, fino al settimo più vicino), non quanti metri ci sono di mezzo.
Vent’anni prima Craig Reynolds aveva mostrato che tre regole locali (stare distanti, allinearsi, restare uniti) bastavano a far volare uno stormo credibile in computer grafica: i boids [Rey87], come lui chiamò i suoi uccelli simulati, da bird-oid, «simile a uccello». Erano regole metriche, e la natura, si scopre, ne usa una diversa. Al posto degli uccelli, fra poco, ci saranno programmi che si scrivono messaggi, e la domanda resterà la stessa: quanto del comportamento di un gruppo dipende da come ciascuno guarda gli altri.
Il collettivo è nella regola#
Finché la densità dello stormo resta la stessa, le due regole prevedono lo stesso comportamento e nessuna osservazione saprebbe distinguerle. Si separano quando la densità cambia, cioè quando lo stormo si dirada per sfuggire a un falco: proprio il momento in cui restare insieme conta di più. La Fig. 22.1 mette le due regole una accanto all’altra sullo stesso stormo.
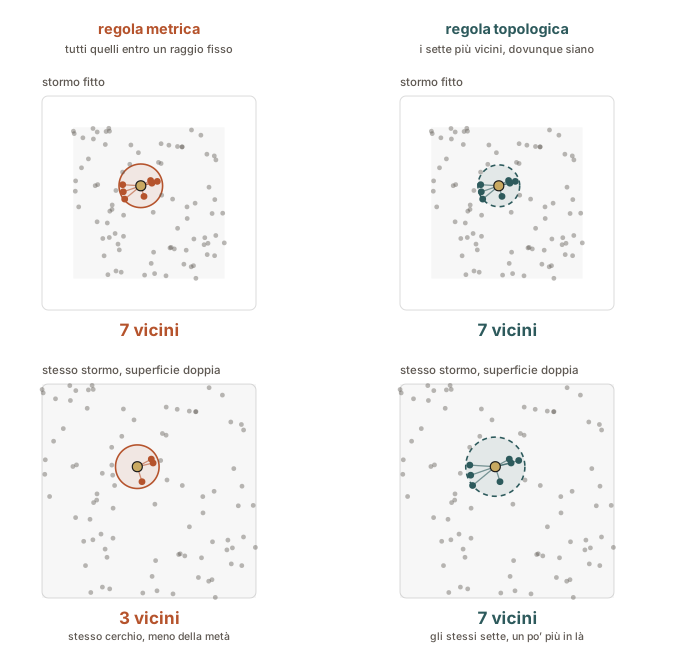
Fig. 22.1 Lo stesso stormo, disegnato su un piano per poterlo guardare, prima fitto e poi diradato fino a occupare una superficie doppia. Il raggio fisso è sempre quello e dentro restano tre compagni invece di sette; i sette più vicini sono ancora quei sette, e a cambiare è soltanto quanto sta lontano il settimo, qui del 41 per cento. Nell’aria, dove lo stormo vive davvero, si allarga meno, perché c’è una dimensione in più su cui distribuirsi.#
Lo stormo si dirada fino a occupare uno spazio doppio, con lo stesso numero di uccelli. Con la regola a metri lo storno guarda dentro una palla di due metri che a ogni diradamento si svuota: i sette compagni di prima diventano tre o quattro, poi meno ancora, finché ciascuno resta solo nell’istante peggiore. Con la regola dei sette vicini i compagni restano sette, e la sola domanda è quanto siano finiti lontano.
Meno di quanto verrebbe da dire. Il conto su una palla è scomodo e su una scatola no, e di quanto vada allargato lo sguardo viene identico, quindi facciamolo lì. Una scatola larga due metri, per due, per due contiene otto metri cubi. Per contenerne il doppio, sedici, non serve una scatola larga il doppio: quella ne conterrebbe sessantaquattro, cioè otto volte tanto, perché allargando il lato si allargano insieme le tre direzioni. Proviamo allora ad allargare di poco. Portiamo il lato da due metri a due e mezzo, un quarto in più: due e mezzo per due e mezzo per due e mezzo fa quindici metri cubi e sei decimi, e i sedici che cercavamo sono lì a un soffio. Ecco perché per ritrovare i suoi sette compagni in uno spazio doppio a uno storno basta allargare lo sguardo di un quarto: lo spazio cresce molto più in fretta della distanza.
Lo stormo resta unito perché la regola non parla di metri: parla di quanti, e quanti restano quanti anche quando il gruppo si allarga.
Sia \(\rho\) la densità locale (uccelli per unità di volume; nel capitolo questa lettera farà altri due mestieri, la correlazione fra votanti e l’evaporazione del feromone, e ognuno è la convenzione del proprio campo). Con una regola metrica di raggio \(r\) il numero di vicini con cui un individuo interagisce è \(n(r) = \tfrac{4}{3}\pi r^{3} \rho\), proporzionale a \(\rho\): il grado di interazione collassa quando lo stormo si dirada. Con una regola topologica si fissa invece \(n_c\) e a variare è il raggio implicito,
che dipende dalla densità solo come l’inverso della sua radice cubica: dimezzare \(\rho\) allunga \(r_c\) di \(2^{1/3} \approx 1{,}26\), il 26%. Il grado resta costante per costruzione, ed è questa invarianza a sostenere la coesione sotto grandi variazioni di densità: gli autori la argomentano e la mostrano su un modello a particelle auto-propulse in due dimensioni, non la dimostrano. Le due formule valgono in un intorno abbastanza omogeneo e lontano dal bordo dello stormo, dove il conteggio dei vicini va corretto e senza correzione dà risultati sbagliati.
Il test empirico usa proprio questa differenza. Su dieci stormi di rarefazione molto diversa (\(r_1\), la distanza media dal primo vicino, va da \(0{,}68\) a \(1{,}51\) m) il raggio di interazione \(r_c\) cresce con \(r_1\) in modo netto (\(R^2 = 0{,}78\)), mentre il numero di vicini interagenti non mostra alcuna correlazione con la rarefazione (\(n_c^{-1/3}\) contro \(r_1\): \(R^2 = 0{,}00021\)). Il raggio segue la densità, il grado no: in media \(n_c = 6{,}5 \pm 0{,}9\) (errore standard) [BCC+08]. Nel linguaggio dei grafi, quello dei dati a grafo, la regola metrica costruisce un grafo a raggio fisso e la topologica il grafo diretto degli \(n_c\) vicini più prossimi, in cui ogni nodo sceglie i propri \(n_c\) archi uscenti: il grado uscente è costante per costruzione (quello entrante no, perché la scelta non va ricambiata: io guardo te senza che tu debba guardare me, ed è la natura stessa dell’interazione fra storni) e il grafo non cambia affatto se tutte le distanze vengono riscalate.
Da qui l’idea portante, che vale ben oltre gli uccelli: a parità di individui, il comportamento di un gruppo lo decide la regola di interazione. Nelle simulazioni con cui Ballerini e colleghi accompagnano le misure gli individui sono gli stessi, e cambia soltanto la regola con cui ciascuno guarda i vicini: con quella topologica lo stormo attaccato da un predatore resta quasi sempre intero, con quella metrica si spezza molto più spesso in più tronconi. La bravura dei singoli conta ancora, ma non basta a prevedere il gruppo. Ogni sezione che segue riprende questa tesi su programmi invece che su uccelli. Un agente, qui, è un programma a cui si affida un compito e che lo porta avanti da sé, decidendo un passo alla volta che cosa fare; e gli stessi dieci agenti, a seconda di chi può scrivere a chi, formano sistemi diversi.
Perché adesso#
Il campo non è nuovo. Gli agenti sono un filone dell’intelligenza artificiale dagli anni Settanta, e l’intelligenza artificiale distribuita ha passato trent’anni su come far cooperare programmi separati: che lingua parlano fra loro, come si accordano su chi fa che cosa, come decidono quando le loro risposte non coincidono. Sono le domande dei sistemi multi-agente, e hanno già trent’anni di risposte: conviene non riscoprirle male.
Quello che è cambiato è il costo di partenza. Un modello di linguaggio è un programma che, dato un testo, ne scrive il seguito, e lo fa abbastanza bene da poter ricevere le istruzioni a parole invece che in codice. Definirne dieci copie costa una riga di configurazione, perché il programma è sempre lo stesso: a distinguerle è soltanto il foglio di istruzioni che ciascuna si trova davanti prima di cominciare (il prompt di sistema: «tu scrivi codice e non discuti le scelte altrui», «tu cerchi errori e non ne proponi la correzione»). Dieci fogli diversi, e la squadra c’è. Il costo vero comincia quando la squadra lavora, perché ogni messaggio che un agente scrive è una chiamata al modello, e ogni messaggio che legge si paga anche lui.
Conviene fissare subito un esempio, perché nelle prossime pagine si parlerà a lungo di quanto costa una squadra e di che forma darle, e il prezzo di una cosa non dice niente finché non si sa che cosa sia. Prendiamo la richiesta: «apri questo file di vendite e dimmi quali negozi stanno peggiorando». Il coordinatore la riceve e tiene le fila. Il programmatore scrive il codice che apre il file e fa i conti. Il revisore lo legge e dice soltanto una cosa: se è sicuro eseguirlo, cioè se non cancella niente e non combina danni. A quel punto tocca di nuovo al coordinatore, perché è l’unico dei tre che può toccare la macchina vera: gli altri due scrivono e leggono testo, lui esegue. Il risultato torna al programmatore, che lo interpreta, e la risposta al mittente la consegna di nuovo il coordinatore.
La squadra viene dall’articolo che presenta AutoGen [WBZ+24], un framework, cioè una libreria di programmi pronti, con cui conversazioni di questo genere fra agenti si scrivono in poche righe: là i tre si chiamano Commander, Writer e Safeguard, e interrogano un modello che ottimizza le consegne di una catena di fornitura (l’applicazione si chiama OptiGuide). Qui la domanda è un’altra, i tre mestieri sono quelli, ed è la squadra a cui pensare ogni volta che si parla di agenti che si passano messaggi. La sezione sulle architetture degli agenti ha già descritto ruoli come questi uno per uno: il pianificatore, l’esecutore che svolge il lavoro e il critico che lo controlla. Qui il programmatore è l’esecutore, il revisore è il critico, e il coordinatore pianifica e in più è l’unico che fa girare il codice sulla macchina; quello che si studia è che cosa succede quando i tre sono insieme.
Se definire i partecipanti costa poco, la difficoltà sta altrove: in chi parla con chi, in chi decide quando le proposte sono in disaccordo, e in una domanda che con un agente solo non si pone, come ci si accorge che il gruppo nel suo insieme ha sbagliato.
L’ultima è la meno ovvia. Quando sbaglia un gruppo ogni singolo pezzo sembra a posto: ciascuno ha fatto il proprio turno, i messaggi sono ben scritti, e il risultato è sbagliato lo stesso. Due esempi: la richiesta di partenza si deforma passando di mano in mano, e l’ultimo risponde benissimo a una domanda diversa da quella iniziale (la deriva del compito); oppure qualcuno afferma con sicurezza una cosa falsa e nessuno la controlla (la verifica assente o sbagliata, fra i modi di fallire più frequenti). Il guasto sta nella conversazione, non nei singoli turni, e catalogarne le forme è un lavoro cominciato da poco [CPY+25]: la sezione sul costo del coordinamento riprende quel catalogo, dove i modi sono quattordici e la famiglia più numerosa non è nessuna di queste due.
Molti battono uno solo se sbagliano in modo diverso#
Prima di progettare squadre, va chiarita l’ipotesi nascosta sotto l’idea stessa che «più teste ragionino meglio di una». Non è sempre vera, e la condizione che la rende vera è una sola, precisa, e facilissima da violare quando gli agenti sono costruiti tutti allo stesso modo.
Tre colleghi devono rispondere sì o no a una domanda difficile, e ognuno, da solo, ci prende sette volte su dieci. Decidendo a maggioranza il gruppo ci prende quasi otto volte su dieci (78%), e con nove colleghi il 90%: perché il gruppo sbagli servono almeno due errori insieme, che sono più rari di uno. Quel 78 si ricava elencando i casi uno per uno nella sezione sui protocolli e il consenso (il 90 esce allo stesso modo, con molti più casi da elencare): è un conto da foglio e matita, ma per adesso basta il senso.
Il conto però vale solo se i tre sbagliano in modo diverso. Se hanno studiato sugli stessi appunti sbagliati sbagliano insieme, la maggioranza conferma l’errore invece di correggerlo e il gruppo ci prende sette volte su dieci come ciascuno di loro: tre stipendi per il risultato di uno. E se ciascuno ci prende quattro volte su dieci, votare peggiora le cose: tre danno il 35%, nove il 27%. Il voto amplifica la tendenza di fondo, qualunque sia. (Anche questi due numeri escono dallo stesso elenco di casi, rifatto partendo da quattro volte su dieci invece che da sette.)
È il teorema della giuria di Condorcet (1785). Con \(n\) votanti indipendenti che scelgono fra due alternative, ciascuno corretto con la stessa probabilità \(p\), e decisione a maggioranza semplice, la probabilità che il gruppo abbia ragione è (con \(n\) dispari, così che un pareggio non si possa dare)
dove \(\binom{n}{k}\) conta i modi in cui \(k\) votanti su \(n\) possono azzeccare. Al crescere di \(n\), \(P_n \to 1\) se \(p > 1/2\) e \(P_n \to 0\) se \(p < 1/2\); con \(p = 0{,}7\) si ha \(P_3 = 0{,}784\) e \(P_9 = 0{,}901\), con \(p = 0{,}4\) \(P_3 = 0{,}352\). La velocità la dà la disuguaglianza di Hoeffding: detto \(S_n\) il numero di voti corretti, per \(p > 1/2\)
cioè l’errore del gruppo decade esponenzialmente in \(n\). Il limite è largo (\(p = 0{,}7\) e \(n = 9\) danno soltanto \(P_9 \ge 0{,}513\), contro il \(0{,}901\) esatto) ma ha la forma giusta. Le ipotesi che lo reggono sono tre: voti indipendenti, la stessa \(p\) per tutti, e voto sincero, cioè ciascuno vota per l’alternativa che ritiene giusta. La derivazione, il caso a più alternative e un modello di errori correlati stanno nella sezione sui protocolli e il consenso.
L’ipotesi vincolante è l’indipendenza degli errori, ed è la più fragile che ci sia fra agenti che condividono il modello di base, i dati di pre-addestramento e spesso metà del prompt. Nel limite di correlazione perfetta \(P_n = p\) per ogni \(n\): la maggioranza di \(n\) agenti vale un agente, moltiplicandone il costo. È la lezione degli ensemble del capitolo sul machine learning, dove il guadagno non viene dal numero di modelli ma dalla loro decorrelazione. Diversità prima di quantità; i modi di comprarla, ciascuno con il suo prezzo, li elenca la stessa sezione sui protocolli e il consenso.
Dal singolo agente al gioco: i prerequisiti#
I sistemi multi-agente uniscono due idee, e ne preparano una terza. Dagli agenti autonomi prendono il ciclo osserva-ragiona-agisci e i ruoli specializzati: qui diamo per acquisito il singolo agente e studiamo ciò che nasce quando sono molti. Dal reinforcement learning ereditano il processo decisionale di Markov (MDP: si osserva uno stato, si sceglie un’azione, si riceve una ricompensa e si passa allo stato successivo), la policy \(\pi\), cioè la regola con cui l’agente sceglie l’azione in ciascuno stato, e il problema dell’assegnazione del merito (credit assignment): la ricompensa arriva alla fine di una partita e bisogna stabilire quale mossa se la sia guadagnata. Con più agenti la domanda si sdoppia, e non chiede più soltanto quale mossa ha prodotto il risultato, ma anche quale agente.
La terza idea sono le GAN, l’esempio più puro di due parti che si spingono a vicenda a migliorare.
Più avanti nel libro incontrerai due reti che si allenano l’una contro l’altra: una fabbrica immagini false, l’altra cerca di smascherarle. Si chiamano GAN, e di loro qui basta sapere come finisce la partita. Addestrare un programma, di solito, somiglia a cercare il punto più basso di una valle nella nebbia: si scende, e quando non si scende più si è arrivati. Qui no, perché ogni passo avanti di uno rende più difficile il mestiere dell’altro, e una valle sola non c’è. Quello che si può sperare è un equilibrio, cioè il momento in cui a nessuno dei due conviene più cambiare mossa da solo: se l’altro resta dov’è, cambiare non gli fa guadagnare niente. Non è per forza un buon risultato. Può essere quello in cui tutti stanno peggio di come starebbero fidandosi l’uno dell’altro, e nessuno può uscirne da solo.
Un sistema multi-agente allarga quella struttura: i giocatori possono essere dieci, e non sono per forza nemici. E imparare diventa più difficile, perché un agente solo studia in un mondo fermo mentre dieci agenti studiano in un mondo che si muove: il «mondo» di ciascuno contiene gli altri nove, che stanno imparando anche loro. È come allenarsi per una gara in cui anche gli avversari si allenano: quello che bastava a vincere il mese scorso, il mese prossimo non basta più.
Il quadro formale generalizza l’MDP a un gioco stocastico (qui e altrove \(\pi\) è la policy, e non ha niente a che vedere con il \(3{,}14\) della circonferenza), la tupla \((N, \mathcal{S}, \{\mathcal{A}^i\}, P, \{r^i\}, \gamma)\): \(N\) agenti, uno spazio di stati \(\mathcal{S}\), spazi di azione \(\mathcal{A}^1, \dots, \mathcal{A}^N\), una transizione \(P(s' \mid s, a)\) che dipende dall’azione congiunta \(a = (a^1, \dots, a^N)\), una ricompensa \(r^i\) per ciascun agente e un fattore di sconto \(\gamma \in [0, 1)\). Se ogni agente osserva soltanto una parte \(o^i\) dello stato, e la ricompensa è comune, il modello diventa il Dec-POMDP (processo decisionale di Markov decentralizzato e parzialmente osservabile) [OA16], quello della sezione su imparare insieme, ed è il caso degli agenti linguistici, ciascuno dei quali vede soltanto il proprio contesto. Se \(r^i = r\) per ogni \(i\) il gioco è cooperativo; se \(N = 2\) e \(r^1 + r^2 = 0\) si ricade nel caso a somma zero, che è la forma minimax della GAN (con la loss non-saturante che si usa in pratica la somma non è più zero, e la sezione su come funziona una GAN spiega perché), dove l’obiettivo non è un minimo di \(\mathcal{L}\) ma un equilibrio di Nash: un profilo \((\pi^1, \dots, \pi^N)\) tale che per ogni agente \(i\), ogni policy alternativa \(\tilde{\pi}^i\) e ogni stato \(s\) valga \(V^i_{(\pi^i,\pi^{-i})}(s) \ge V^i_{(\tilde{\pi}^i,\pi^{-i})}(s)\), dove \(V^i\) è il ritorno atteso di \(i\), scontato con \(\gamma\), e \(\pi^{-i}\) le policy degli altri. Con stati e azioni finiti e ritorno scontato un equilibrio in policy stazionarie esiste (per la somma zero [Sha53], in generale [Fin64]), ma le policy sono in generale stocastiche: in sasso, carta e forbici l’unico equilibrio gioca ogni mossa un terzo delle volte, mentre con un agente solo una policy ottima deterministica c’è sempre. Di solito, poi, l’equilibrio non è unico e non è per forza un buon esito. Nel dilemma del prigioniero (ricompense \((3,3)\) se cooperano entrambi, \((5,0)\) o \((0,5)\) se defeziona uno solo, \((1,1)\) se defezionano entrambi) defezionare è la miglior risposta a qualunque mossa dell’altro: l’unico equilibrio è \((1,1)\), ed è anche l’unico esito non Pareto-ottimo, cioè migliorabile per qualcuno senza peggiorarlo per nessuno. Nel caso cooperativo il profilo ottimo è un equilibrio, ma accanto a equilibri peggiori, e scegliere fra loro è un problema a sé. Ne segue che il caso multi-agente non è quello singolo ripetuto \(N\) volte: per l’agente \(i\) l’ambiente comprende le policy \(\pi^{-i}\) degli altri, che cambiano durante l’addestramento, quindi il processo che \(i\) osserva non è stazionario e le garanzie di convergenza del Q-learning, che presuppongono un MDP fisso, decadono. Lo affronta la stessa sezione su imparare insieme.
Tre domande#
Il capitolo risponde a tre domande, in quest’ordine. Conviene davvero più di un agente, e a che prezzo? Come si organizzano, cioè chi parla con chi, con quali messaggi e con quale regola di decisione? E infine: possono imparare a coordinarsi invece di essere programmati per farlo, come gli storni, a cui la regola dei sei o sette vicini non l’ha insegnata nessuno?
La prima domanda è quella del costo del coordinamento: quando più agenti battono un singolo agente ben progettato, con i conti in mano (quante volte si interroga il modello, quanto testo gli si fa rileggere, quanti giri di conversazione servono).
La seconda ha due metà. Chi parla con chi: le forme che può prendere lo schema di chi scrive a chi (un coordinatore con i suoi lavoratori, la catena, la gerarchia, la lavagna condivisa, il mercato) e che cosa ciascuna fa al numero di passaggi, al lavoro del più carico e a quello che resta in piedi se si ferma. Poi protocolli e consenso: messaggi che dichiarano che cosa fanno (una richiesta, un impegno, un rifiuto) e regole per decidere (il voto di maggioranza, il dibattito), fino al caso duro in cui un partecipante si guasta o mente.
La terza è imparare insieme: l’apprendimento per rinforzo multi-agente, la ricetta di allenarsi guardando tutto e poi giocare guardando solo il proprio pezzo (l’addestramento centralizzato con esecuzione decentralizzata) e il self-play incontrato dietro AlphaGo.
Oltre gli agenti linguistici, sciami e simulazioni: regole locali elementari che risolvono problemi globali (colonie di formiche, sciami di particelle) e le società simulate, dove l’oggetto di studio è il collettivo stesso.
Da ricordare
Gli stormi di storni sopra Termini, ricostruiti in tre dimensioni dal progetto StarFlag [BCC+08], seguono una regola topologica: ogni uccello tiene d’occhio un numero fisso di vicini, i sei o sette più prossimi, e non tutti quelli che gli stanno entro due metri.
È questo che tiene insieme lo stormo quando si dirada. Con una regola a metri i compagni dentro il raggio si diradano insieme allo stormo; contando i vicini invece che misurandoli, sette restano sette, e sono gli stessi sette, che si trovano soltanto un quarto più in là. Le regole a metri, come quella dei boids [Rey87], tengono molto meno.
La tesi del capitolo: a parità di individui, il comportamento del gruppo lo decide la regola di interazione. Stessi individui, regola diversa, collettivo diverso.
Definire dieci agenti costa poco: stesso modello, dieci fogli di istruzioni diversi [WBZ+24]. Il conto arriva quando lavorano, perché ogni messaggio scritto e ogni messaggio letto si paga. La squadra da tenere in mente per tutto il capitolo ne ha tre: chi tiene le fila ed esegue, chi scrive il codice, chi controlla che si possa eseguire. Il difficile viene dopo: chi parla con chi, chi decide quando le risposte non coincidono, e come ci si accorge che a sbagliare è il gruppo e non un turno [CPY+25].
«Più teste» aiuta solo se sbagliano in modo diverso. Tre persone che ci prendono sette volte su dieci, votando, ci prendono quasi otto volte su dieci; ma se hanno studiato sugli stessi appunti sbagliati sbagliano insieme, e tre agenti valgono quanto uno, al costo di tre.
Il caso con molti agenti non è quello singolo ripetuto tante volte: per ciascuno il mondo contiene gli altri, che nel frattempo cambiano. Il traguardo non è più il fondo di una valle ma un equilibrio: la situazione in cui a nessuno conviene più muoversi da solo, e che non è per forza un buon risultato per tutti.
Da ricordare
Gli stormi di storni sopra Termini, ricostruiti in 3D dal progetto StarFlag [BCC+08], seguono una regola topologica: ogni uccello guarda un numero fisso di vicini più prossimi (\(n_c = 6{,}5 \pm 0{,}9\)), non tutti quelli entro un raggio in metri.
Così lo stormo resta unito anche quando si dirada, perché il grado di interazione non dipende dalla densità (\(n_c\) è fissato, e a seguire la densità è semmai il raggio implicito, \(r_c \propto \rho^{-1/3}\)); una regola metrica, come quella dei boids [Rey87], tiene molto meno, e lo mostrano le simulazioni dello stesso lavoro, fatte su un modello a particelle auto-propulse in due dimensioni, dove uno stormo a regola metrica si spezza in più tronconi molto più spesso di uno topologico.
La tesi del capitolo: a individui fissati, il comportamento del gruppo lo decide la regola di interazione. Stessi individui, regola diversa, collettivo diverso.
Istanziare dieci agenti costa una riga di codice [WBZ+24], farli lavorare no: ogni messaggio è una chiamata al modello. Il difficile è chi parla con chi, chi decide, e accorgersi che ha sbagliato il gruppo e non un turno [CPY+25].
«Più teste» aiuta solo se sbagliano in modo indipendente (Condorcet: con \(p = 0{,}7\), tre votanti danno \(0{,}784\)); con errori perfettamente correlati \(n\) agenti valgono quanto uno, al costo di \(n\).
Il caso multi-agente non è quello singolo ripetuto: per ciascun agente l’ambiente contiene gli altri, che cambiano, e quindi non è stazionario; l’obiettivo diventa un equilibrio di Nash, non un minimo di \(\mathcal{L}\).